高抬腿动作中的核心控制机制
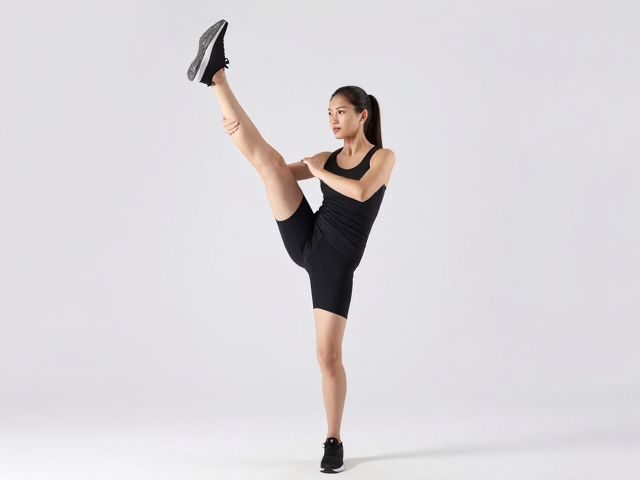
高抬腿并非简单的下肢快速交替运动,其本质是一组要求髋关节屈曲、膝关节伸展与躯干稳定高度协同的动力学过程。当身体处于快速抬腿姿态时,腹横肌与多裂肌必须维持腹内压,防止骨盆过度前倾或后倾,这种深层肌肉的等长收缩构成了核心稳定的基础。若核心肌群无法有效锁定躯干,力量传导会在腰椎与骨盆之间断裂,导致动作变形,长期如此可能引发下背部疼痛或髋部代偿性损伤。
在实际执行中,核心控制的表现体现在骨盆的中立位保持。许多练习者往往只关注腿部抬升的高度,却忽视了骨盆的微小晃动。正确的模式要求髂腰肌主动收缩带动大腿,同时腹直肌与腹外斜肌协同作用,像束带一样包裹腹部,确保骨盆在矢状面、冠状面和水平面上的稳定性。这种控制能力直接决定了跑步效率,因为稳定的骨盆是下肢力量向地面反作用力转化的高效通道,任何核心的松懈都会造成能量泄露。
稳跑过程中的核心发力模式
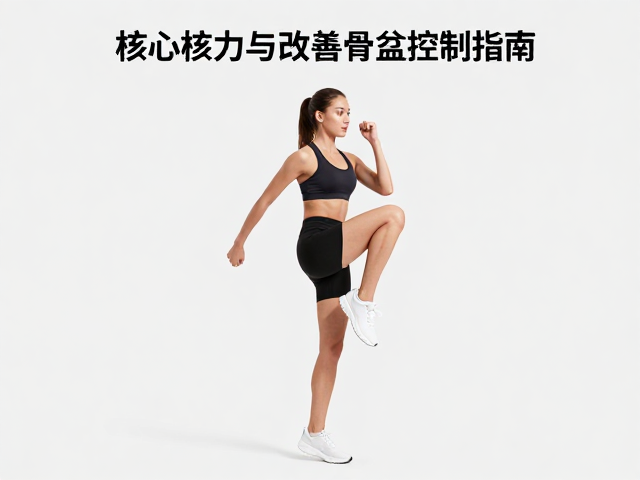
跑步是一项周期性单腿支撑的运动,核心肌群在触地瞬间承担着至关重要的缓冲与支撑功能。当脚掌接触地面时,地面反作用力会迅速通过下肢向躯干传递,此时腹横肌与盆底肌需像吊床般向上提拉,形成刚性支撑结构,以吸收冲击力并维持脊柱姿态。这种发力模式不同于静态的平板支撑,它要求肌肉在动态变化中快速响应,处理来自不同方向的剪切力,从而保护椎间盘和韧带免受过度磨损。
核心发力还影响着跑步时的躯干姿态与步频节奏。强有力的核心肌群能防止躯干在跑步过程中出现过度的左右摆动或前后倾斜,保持重心在支撑点正上方。这种直线式的重心移动减少了额外的肌肉做功,使跑者能以更低的能耗维持高速奔跑。此外,核心的稳定性有助于优化呼吸节奏,避免因躯干不稳定导致的膈肌活动受限,从而提升氧气利用效率,这对于长距离耐力表现具有决定性的影响。
骨盆控制缺陷的常见表现与影响
骨盆控制不良在跑者中表现为多种可观察的体征,最常见的是骨盆前倾或后倾导致的腰椎过度伸展或屈曲。前倾通常伴随髋屈肌紧张和腹肌无力,使得跑步时腹部塌陷,膝盖容易过度内扣,增加膝关节内侧副韧带及半月板的压力。后倾则常由腘绳肌短缩或臀肌激活不足引起,导致躯干过度前屈,跑步姿态僵硬,步幅缩短,长期处于这种状态极易引发髂胫束摩擦综合征及足底筋膜炎。
另一种典型表现是骨盆旋转失控,即在单腿支撑阶段,对侧骨盆无法有效下降,导致骨盆出现明显的上下跳动。这种“骨盆倾斜”现象破坏了跑步的流畅性,增加了垂直振幅,使大量能量消耗在无谓的上下起伏中。此外,骨盆控制缺失还会导致髋关节活动范围受限,迫使膝关节和踝关节分担过多的旋转应力,进而引发胫骨应力综合征或踝关节不稳,这些连锁反应使得跑者难以建立高效、安全的跑步生物力学结构。
改善骨盆控制的训练策略
针对骨盆控制的改善,需从激活深层稳定肌群开始,推荐进行死虫式(Dead Bug)训练。该动作要求仰卧位,四肢伸展,在保持下背部紧贴地面的前提下,交替伸展对侧手脚。关键在于呼吸与动作的配合,呼气时收紧腹部,确保骨盆在运动过程中不发生翻转或倾斜。通过低负荷、高精度的动作模式,重新建立大脑与腹横肌、多裂肌之间的神经肌肉连接,强化核心在动态过程中的抗伸展与抗旋转能力。
进阶训练应引入动态平衡与单腿稳定性练习,如单腿罗马尼亚硬拉或保加利亚分腿蹲。这些动作模拟了跑步中单腿支撑及髋关节主导的发力模式,要求练习者在不平衡状态下维持骨盆水平。执行时需专注于髋关节的�链运动,避免腰部代偿,感受臀中肌与核心肌群的协同收缩。通过逐步增加动作速度或增加外部负荷,提升核心肌群在快速变化环境下的反应速度与控制精度,从而在跑步过程中实现更稳定的骨盆定位与更高效的动力传递。