躯干稳定:跑步动力传递的核心枢纽
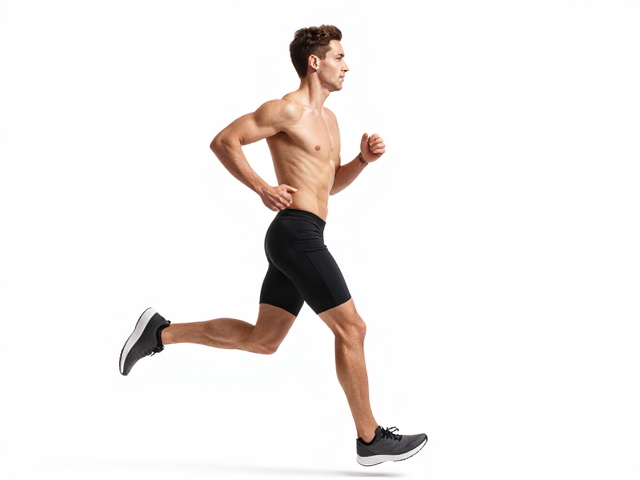
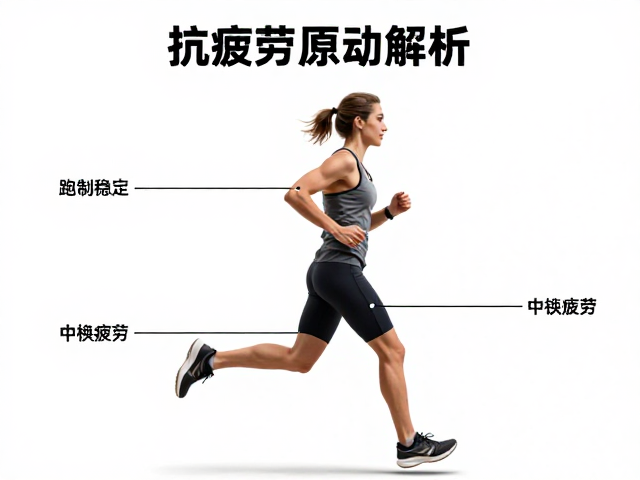
跑步并非单纯的下肢运动,而是全身协调的动力链反应。当跑者过度关注摆臂动作而忽视躯干控制时,核心肌群往往处于松弛状态,导致力量在传递过程中发生泄漏。躯干作为连接上下肢的纽带,其稳定性直接决定了地面反作用力能否高效转化为向前推进的动能。若腹部与背部深层肌肉无法维持脊柱中立,跑步时的每一次落地冲击都会直接作用于腰椎间盘,长期累积极易引发慢性疼痛或急性损伤。
维持躯干稳定的关键在于激活深层核心肌群,而非依赖表层肌肉的僵硬紧绷。专业的跑动姿态要求髋关节处于相对固定的位置,骨盆不出现过度前倾或后倾。这种静态的稳定感能为下肢提供坚实的基础,使股四头肌、腘绳肌和小腿三头肌能够像在稳固平台上操作杠杆一样工作。通过强化腹横肌和多裂肌的功能,跑者可以在动态运动中保持身体姿态的连贯性,减少因姿态变形导致的额外能量消耗。
摆臂机制:对抗神经肌肉疲劳的平衡策略
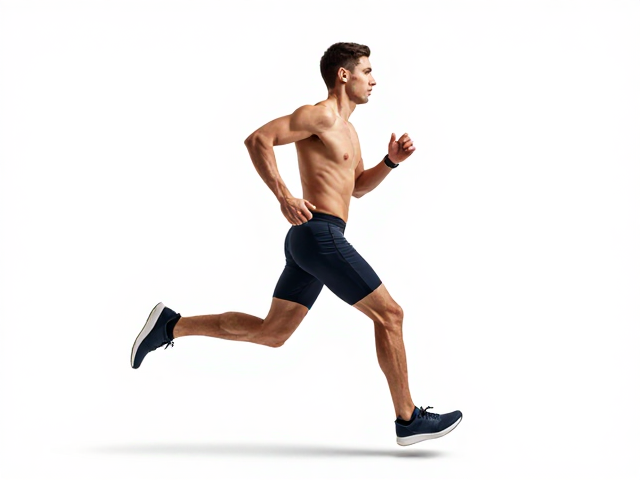
随着跑步距离增加,中枢神经系统对肌肉的控制能力下降,表现为动作变形和效率降低,即中枢疲劳。摆臂在此时扮演着至关重要的平衡角色。当下肢力量减弱导致步幅缩短或落地沉重时,上肢通过有节奏的摆动可以产生反向力矩,抵消躯干的旋转惯性。这种对抗性运动有助于维持身体的侧向稳定性,防止跑姿向左右摇晃,从而降低因姿态失控引发的额外能量损耗。
有效的摆臂应当遵循“肘部驱动、手部放松”的原则,以肩关节为轴心,肘角保持在90度至120度之间。手臂的摆动幅度应与步频相匹配,而非刻意加大摆幅。在疲劳状态下,跑者常出现耸肩、手部握拳过紧或手臂横过身体中线等错误动作,这些都会加剧颈部和肩部的紧张,进而加速中枢疲劳的进程。通过保持手臂贴近身体两侧,掌心自然微扣,可以减少不必要的肌肉参与,使上肢成为稳定的配重系统,而非额外的负担。
神经肌肉控制与疲劳下的动作代偿
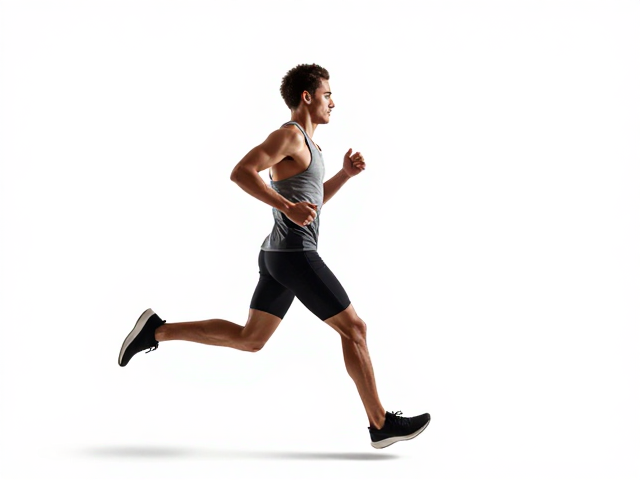
中枢疲劳会削弱大脑皮层对运动单位的募集能力,导致跑者在不知不觉中改变原有的技术动作。这种代偿机制通常始于躯干的失控,随后波及摆臂和下肢。例如,核心肌群疲劳会导致骨盆不稳定,进而迫使下肢通过增加膝关节弯曲角度来缓冲冲击,这种改变会显著降低跑步的经济性。此时,摆臂动作往往变得杂乱无章,出现交叉摆臂或上下摆动过大,进一步破坏了整体的运动节奏。
识别并纠正疲劳下的动作代偿,需要建立敏锐的本体感觉。跑者在训练中应定期关注躯干的姿态,确保肋骨下沉、骨盆中立。当感觉呼吸急促、动作僵硬时,应主动进行微调,而非强行维持高强度输出。通过短时间的减速或走跑结合,让神经系统重新校准动作模式,可以有效延缓疲劳累积。这种基于实时反馈的技术修正,比单纯依赖意志力坚持更能维持长期的跑动效率。
训练建议:构建抗疲劳的跑动模式
提升躯干稳定性和摆臂效率,不能仅靠跑步过程中的自我感知,更需要针对性的专项训练。核心训练应侧重于抗旋转和抗伸展的功能性动作,如死虫式、鸟狗式和侧支撑,这些动作能模拟跑步时的动态平衡需求。上肢训练则应注重肩胛带的稳定性,通过弹力带划船或YTWL训练,增强背部肌群对手臂摆动的控制能力,确保在疲劳状态下仍能保持动作的规范。
日常跑动中,可设置特定的技术提示点来强化正确模式。例如,在跑步过程中默念“挺胸、收腹、直臂”,通过语言提示激活相应的肌肉群。对于容易疲劳的跑者,建议在训练中加入高步频跑,高步频有助于减少垂直振幅,降低躯干的晃动幅度,从而减轻核心肌群的负担。通过持续的技术打磨和针对性强化,跑者可以逐步建立一套在疲劳状态下依然高效运转的动力模式,实现更持久、更健康的跑动表现。