核心稳定对跑步动力链的从属关系
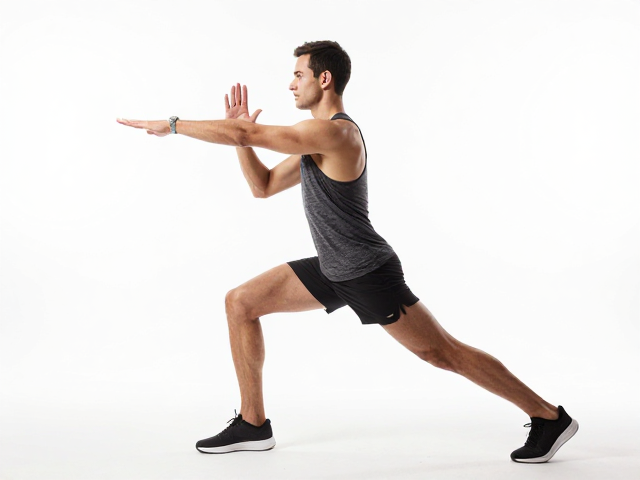
跑步并非单纯依赖腿部肌肉的反复收缩,其本质是一套严密的动力传递过程。当身体在高速运动中产生垂直震动时,如果躯干缺乏足够的刚性支撑,能量会在腰腹与骨盆区域发生泄漏,导致每一步都需要额外的肌肉力量来维持平衡而非向前推进。这种能量浪费直接表现为跑者容易感到疲惫,且步频难以维持稳定。通过强化核心肌群的等长收缩能力,可以为下肢动作提供一个稳固的支点,使得腿部蹬地产生的反作用力能更有效地转化为向前的推进力。
核心稳定并不意味着完全静止,而是指在动态负荷下维持脊柱中立位的能力。许多跑者在长距离后程出现姿势变形,如含胸、塌腰或骨盆倾斜,这往往源于核心耐力不足。建立稳定的躯干框架,能够减少躯干在矢状面、冠状面和横状面的非必要晃动。这种稳定性降低了关节受到的异常剪切力,从而延缓疲劳积累,让跑步动作更加经济高效。
摆臂技术在核心控制中的力学作用
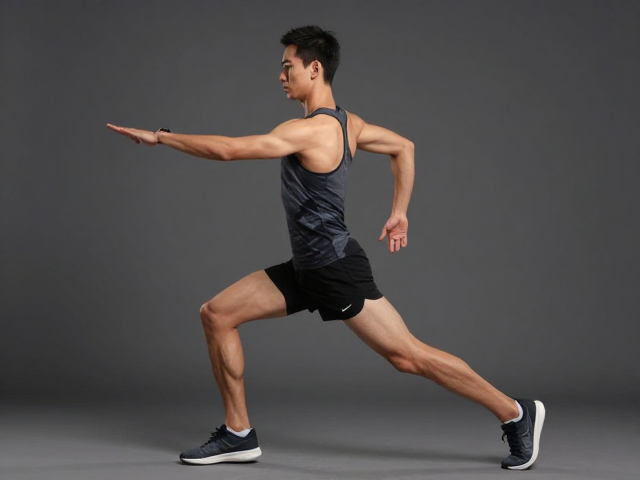
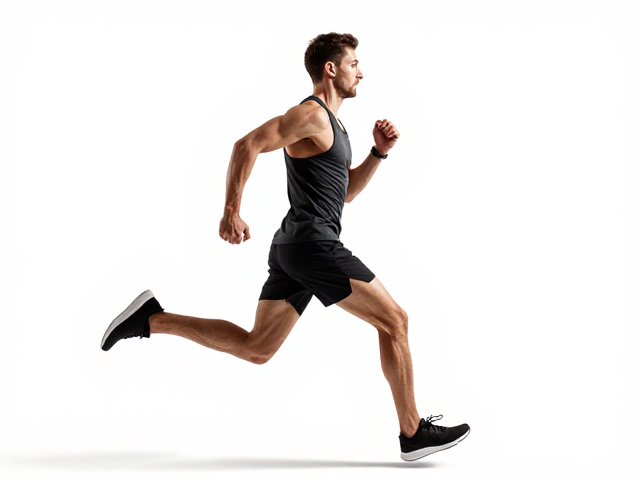
手臂的摆动与躯干存在严密的等长联动关系,肩带区域的紧张或松弛会直接传导至核心区域。当摆臂动作僵硬或幅度失控时,肩颈肌肉会过度代偿,进而引发胸椎僵硬,限制呼吸深度并削弱核心的参与度。有效的摆臂要求肘关节保持相对固定的角度,以肩关节为轴心,在身体侧面前后自然摆动,而非横向跨越身体中线。这种协调的运动模式能激活腹横肌与多裂肌,形成内在的支撑带,帮助维持跑步时的身体平衡。
错误的摆臂模式,如双手握拳过紧或手臂贴紧肋骨,会导致上半身紧绷,迫使核心肌群处于被动的防御状态,无法主动参与稳定工作。相反,放松的肩膀与流畅的摆臂能促进躯干的旋转效率,这种旋转应与髋部的旋转同步但幅度略小,形成对抗力以抵消腿部蹬地产生的扭矩。通过刻意练习摆臂的松弛感,跑者可以逐步感知核心肌群如何在不显性发力的情况下,持续监控并调整躯干姿态,从而提升整体的跑步经济性。
轻度动态拉伸对肌肉张力的调节
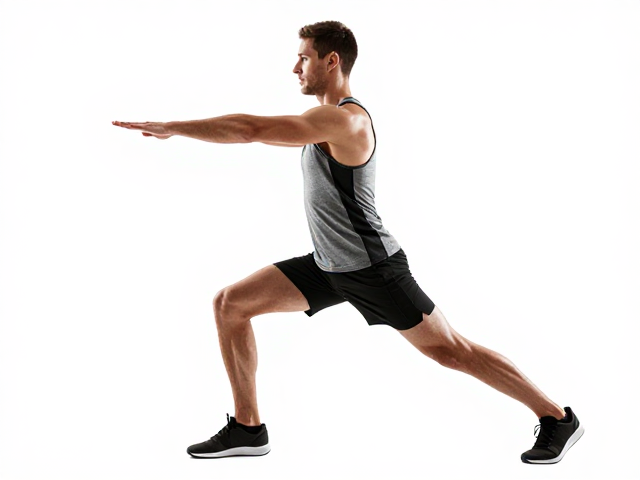
静态拉伸在跑步前的即时效果往往会暂时降低肌肉力量输出,因此跑前准备更应侧重于轻度动态拉伸。这类动作通过可控范围内的活动,激活神经系统,提高肌肉温度与血流速度,同时消除因久坐或前期训练积累的局部紧张。例如,高抬腿走或踢臀跑等动作,能在不造成过度负荷的前提下,激活髋屈肌与股四头肌,为接下来的跑步动作预加载必要的弹性势能。这种预热过程有助于建立神经肌肉的连接,使核心与下肢在启动阶段能迅速响应指令。
动态拉伸的重点在于动作的质量而非幅度,重点在于感受肌肉在伸展与收缩过程中的流畅性。对于核心区域,鸟狗式或死虫式的慢速变体可以帮助激活深层稳定肌,同时保持关节的灵活性。这种低强度的活动不会消耗大量糖原,却能显著改善关节活动范围,特别是髋关节与胸椎的活动度。良好的活动范围意味着跑步时每一步都能充分伸展,减少因肌肉僵硬导致的制动效应,从而提升步幅的自然延伸。
动作整合与效率提升的反馈机制
将核心稳定意识融入摆臂与动态拉伸中,需要建立严密的本体感觉反馈。跑者在执行动作时,应专注于躯干是否像一根紧绷的弹簧,而非松散的链条。在摆臂过程中,感受腹部轻微收紧以对抗肩部的摆动惯性;在动态拉伸中,体会肌肉像橡皮筋一样被温和拉开后迅速回弹的感觉。这种细微的感知训练能帮助大脑优化运动模式,逐步替代原本低效的习惯性动作,形成更加自动化且高效的跑步姿态。
效率的提升体现在数据的直观变化上,如同等配速下心率的降低或步频的更稳定。通过持续监控跑步过程中的躯干姿态,跑者可以识别出核心失稳的先兆,如肩膀耸起或骨盆左右摇摆,并及时通过调整摆臂幅度或呼吸节奏进行纠正。这种即时反馈循环是技术改进的关键,它使得每一次跑步都成为对神经肌肉控制系统的校准过程。随着核心控制能力的增强,身体会逐渐学会用更少的能量维持相同的速度,实现真正的轻量化跑步。