起伏路面的动态功率管理与节奏控制
在起伏路段骑行时,维持稳定的功率输出往往会导致能量效率的显著下降,因为人体在加速和减速过程中需要克服惯性,这会消耗额外的生理资源。采用动态功率管理策略,意味着骑行者需要根据坡度变化实时调整踏频和发力模式,在缓坡或平路阶段适当降低心率储备,为随后的爬坡保留体能。这种策略的核心在于识别路谱特征,将连续的起伏视为一个整体的能量循环,而非孤立的上坡和下坡动作。通过在前置的下坡段利用重力进行滑行恢复,骑行者可以在随后的上坡段以更低的主观疲劳感维持较高的平均速度。
踏频的选择在起伏路中扮演着关键角色,较高的踏频有助于减少肌肉局部的乳酸堆积,避免腿部肌肉因长时间高扭矩输出而过早疲劳。当面对短促且陡峭的坡度变化时,保持80-90转/分钟的踏频比低踏频高扭矩输出更能维持血液循环效率,从而提升整体的经济性。同时,视线应提前锁定前方路形,预判坡度变化的节点,提前调整身体重心和齿轮比,这种预判性操作能够减少因反应延迟导致的功率波动,使动力输出更加线性和平顺。
坡道间歇训练对有氧耐力与肌肉耐力的双重强化
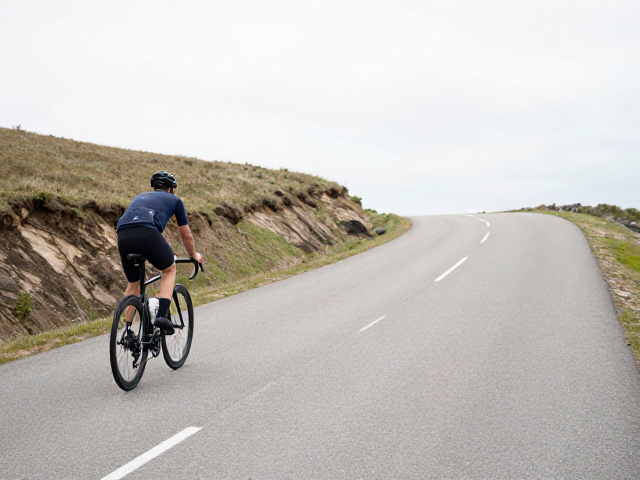
坡道间歇训练通过在高强度负荷与恢复期之间建立明确的界限,有效刺激心血管系统的适应能力,提升最大摄氧量及乳酸阈值。具体的训练模式通常涉及在选定坡度下进行固定时长的高强度骑行,随后跟随一个等时或稍长的低强度恢复期。例如,在6%-8%的坡度上进行3-5分钟的全力骑行,随后进行2-3分钟的轻松踩踏恢复,重复5-8个组次。这种结构化的高强度刺激能够促使身体提高线粒体密度和毛细血管数量,从而在长时间骑行中更高效地利用氧气和燃料。
此类训练不仅提升心肺功能,还能显著增强腿部肌肉在特定负荷下的耐力表现。通过重复模拟比赛或长途骑行中常见的坡道场景,神经系统逐渐适应在高阻力下维持高功率输出,优化了运动单元募集的效率。在恢复阶段,低强度的踩踏促进了代谢产物的清除,为下一次高强度输出做好准备。长期坚持此类训练,骑行者在面对实际路线中的连续坡道时,能够更好地分配体能,减少因恐慌性加速导致的能量浪费,从而在长距离坡道骑行中保持更稳定的节奏和更低的能量消耗。
技术动作优化与重心管理的协同效应
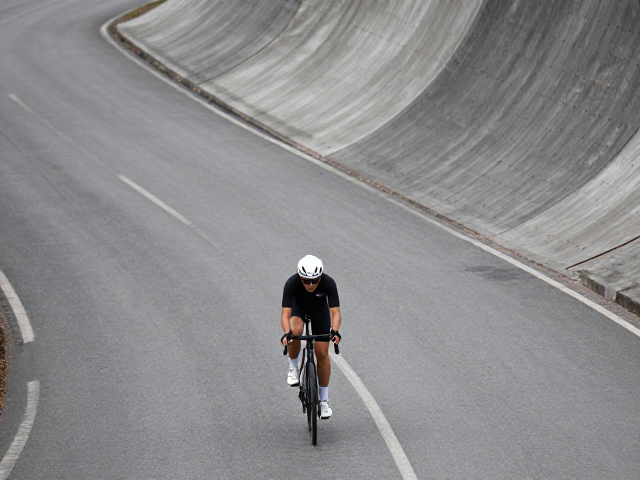
在坡道骑行中,重心管理直接影响牵引力和踩踏效率。上坡时,身体重心需适度前移以平衡后轮可能出现的打滑风险,同时确保力量能有效传递至踏板中心。下坡或平路衔接段,重心后移有助于提升稳定性,但需避免过度后坐导致踩踏行程缩短和功率损失。通过核心肌群的稳定控制,骑行者可以在不同坡度变化中快速调整姿态,减少车身晃动带来的能量损耗。这种姿态的灵活性是提升坡道经济性的隐性关键,它使得每一次踩踏都能更直接地转化为前进动力。
手部和上半身的放松状态对于能量传递同样至关重要。紧握车把会导致肩部紧张,进而通过躯干传导至腿部,干扰踩踏的流畅性。在起伏路段,手臂应作为缓冲系统,吸收路面震动,保持上半身轻盈。同时,视线应始终关注前方至少10-20米的路面情况,以便提前规划路线和动作调整。这种全身协同的操控方式,不仅提升了安全性,更通过减少不必要的肌肉紧张和动作变形,降低了整体能耗,使骑行者在面对复杂地形时能以更高效的方式维持速度。