跑姿传感器的数据反馈机制
现代跑步装备中,搭载三轴加速度计与陀螺仪的跑姿传感器能够实时捕捉下肢在矢状面、冠状面及水平面的运动轨迹。这类设备通过高频采样技术,记录步频、垂直振幅、左右摆动幅度以及触地时间等核心指标,将原本肉眼难以察觉的动作细节转化为可视化的数据曲线。当跑者在高速奔跑中出现骨盆倾斜或躯干过度前倾时,传感器能精准识别出力线的偏移,为动作修正提供客观依据而非主观感觉。
数据的核心价值在于揭示“无效做功”的来源。例如,过大的垂直振幅意味着身体重心上下起伏剧烈,每一次落地都需要消耗额外的能量来克服重力,而非全部用于向前推进。传感器反馈的左右摆动数据若超出正常区间,通常暗示核心肌群控制力不足或髋关节灵活性受限,导致力量在横向晃动中流失。通过持续监测这些微观变化,跑者可明确自身跑姿中存在的效率损耗点,从而进行针对性调整。
死虫训练对核心稳定的重塑逻辑
死虫训练(Dead Bug)是一类源自物理治疗的核心稳定性动作,其核心原理是在四肢活动过程中维持脊柱中立位,防止腰椎过度伸展或骨盆翻转。该动作要求跑者仰卧,四肢呈桌式支撑,在对侧手脚缓慢伸展的过程中,腹部深层肌肉需持续收缩以对抗肢体运动产生的杠杆力,确保骨盆固定不动。这种训练模式能有效激活腹横肌与多裂肌,建立躯干与四肢的力量隔离机制。
对于跑步而言,强大的核心稳定性是保持动力链完整的关键。当核心肌群能够像坚固的底座一样稳定骨盆,下肢在蹬地和落地阶段的力量传递将更加直接且高效。死虫训练通过低负荷、高控制的要求,纠正因核心无力导致的代偿性动作,如跑步时的骨盆旋转过大或躯干歪斜。这种从静态稳定到动态控制的过程,直接提升了跑步过程中躯干的抗扭转能力,使每一步的动作更加紧凑和可控。
传感器数据与死虫训练的协同应用
将跑姿传感器的高精度反馈与死虫训练的核心稳定理念结合,可形成严密的动作修正闭环。跑者在完成规定组数的死虫训练后,立即进行短距离慢跑,并开启传感器监测。此时,数据会直观反映核心稳定性提升对跑姿的影响,例如左右摆动幅度是否减小、垂直振幅是否趋于平稳。这种即时反馈有助于跑者感知核心收紧状态下,身体重心移动的流畅度变化,强化神经肌肉对正确姿势的记忆。
在具体执行层面,可设定明确的量化目标。例如,若传感器显示当前跑步的左右摆动幅度为5厘米,通过两周每日15分钟的死虫训练后,目标设定为将该数值降低至3厘米以内。跑者需重点关注传感器提示的“骨盆侧倾”或“躯干旋转”异常时刻,在训练中刻意强化对侧手脚伸展时的腹部锁定感。通过不断对比训练前后的数据差异,跑者可逐步掌握如何在动态奔跑中维持静态核心稳定的状态,实现动作模式的根本性优化。
保持跑姿不变形的实战细节
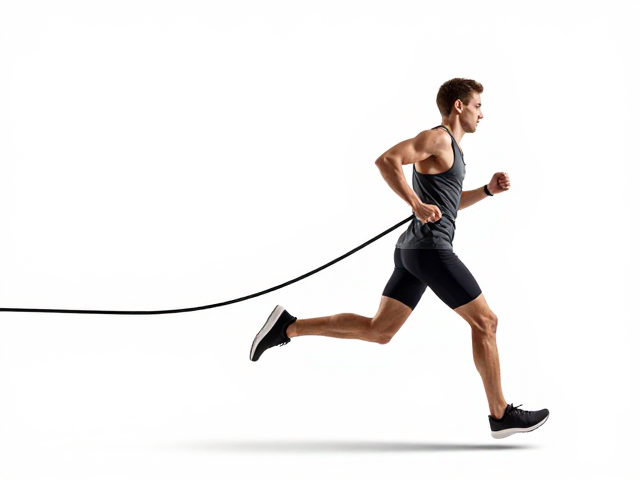
在实际跑步过程中,保持跑姿不变形需要关注几个关键的身体节点。头部应保持自然正直,视线平视前方,避免低头看脚或仰头导致颈椎压力过大,进而引发躯干连锁反应。肩部需保持放松下沉,避免耸肩导致斜方肌紧张,影响呼吸效率。手臂摆动应以肩关节为轴,肘部角度保持在90度至100度之间,前后摆动而非横向交叉,这能有效抑制躯干的过度旋转。
下肢动作的控制则依赖于髋关节的驱动。跑步发力应源自髋部的伸展与屈曲,而非单纯依赖小腿蹬地或大腿前侧肌肉的过度募集。传感器数据中若显示触地时间过长或垂直振幅过大,往往提示髋部驱动不足。跑者可尝试加快步频,缩短腾空时间,使重心始终处于支撑点的正上方。通过意识引导与数据辅助,逐步建立以髋带为核心、上下肢协调联动的跑步模式,从而在长距离奔跑中维持动作的一致性与经济性。