理解下坡缓冲的核心逻辑与物理机制
下坡缓冲并非简单的减速过程,而是动能与势能转换的关键阶段。当骑行者或车辆从高处向低处移动时,重力势能转化为动能,速度迅速增加。若缺乏有效的缓冲机制,过大的冲击力会直接作用于悬挂系统、轮胎以及人体关节,导致控制力丧失或机械损伤。设置缓冲的核心在于管理这一能量释放的速率,通过几何设计或机械阻尼,将垂直方向的冲击力转化为水平方向的推进力或可控的形变,从而维持行驶轨迹的稳定性。
在越野跑、山地车或越野驾驶场景中,缓冲区的形态直接决定了通过性。理想的缓冲区应当具备平滑的过渡曲线,避免出现突兀的直角或尖锐的折角。这种平滑过渡有助于分散瞬时载荷,减少因急停急起造成的动力中断。对于人体运动而言,缓冲表现为下肢关节的屈曲与肌肉离心收缩,吸收地面反作用力;对于机械系统,则体现为悬挂行程的压缩与回弹控制。理解这一物理本质,是计算关键参数的基础,也是避免“硬着陆”导致事故的前提。
关键爬升点的识别与定位策略
关键爬升点是指在下坡路段之前,地形发生显著抬升并即将进入下坡段的临界位置。准确识别该点是计算有效落差的前提。在实际地形中,关键爬升点通常表现为山脊线、陡坡顶部或地形转折处。通过卫星地图或等高线图,可以寻找坡度由正转负的拐点,即坡度最大值与最小值的交界区域。这一点的海拔高度决定了后续下坡路段的理论最大势能来源。
定位关键爬升点时,需结合实地地形特征进行验证。在复杂地形中,可能存在多个次级高点,需区分主要爬升点与次要起伏。主要爬升点通常对应较大的地形抬升,对下坡速度有决定性影响。通过GPS轨迹记录或地形剖面图,可以精确标定该点的经纬度与海拔数值。对于越野路线规划,标记关键爬升点有助于预判下坡段的长度与陡度,从而提前调整姿态或车速。这一步骤避免了因误判地形导致的准备不足,是安全下坡的第一道防线。
净海拔落差的计算方法与数据校验
净海拔落差是指从关键爬升点到下坡结束点之间的垂直高度差。计算公式简单直接:净落差 = 关键爬升点海拔 - 下坡结束点海拔。为确保数据真实性,必须使用经过校准的高精度海拔数据源。例如,使用带气压计的手持GPS设备或专业地形分析软件获取的数值,相较于普通地图标注的近似值更具参考意义。在实际操作中,需排除局部微小起伏对整体落差计算的干扰,聚焦于主要地形变化的垂直距离。
数据校验过程中,需关注不同数据源的误差范围。卫星遥感数据可能存在数十米的误差,而经过实地测量的GPS轨迹数据误差通常控制在数米以内。对于长距离下坡,累计误差可能影响判断,因此建议分段计算落差并取平均值。此外,需考虑地面覆盖物对海拔测量的影响,如茂密植被或积雪可能改变实际接触面的高度。在缺乏精确测量数据时,可通过地形剖面图的目视估算进行初步判断,但最终应以高精度设备数据为准。这一严谨的计算过程确保了后续缓冲策略制定的科学性。
缓冲距离与坡度匹配的计算模型
缓冲距离是指下坡段能够有效分散冲击力所需的路径长度。该距离与坡度陡度呈非线性关系:坡度越陡,所需缓冲距离越长。经验公式表明,缓冲距离 ≈ 净落差 × 系数K。系数K取决于地形类型与载体特性,例如山地车在碎石路面上的K值通常大于公路车在沥青路面上的K值。通过实测数据拟合,可得出不同场景下的K值范围,用于预估安全通过的路径长度。
在实际应用中,需结合载体速度调整缓冲距离。高速下坡需要更长的缓冲距离以逐步降低动能,而低速下坡则可利用较短距离完成减速。计算时需考虑载体的最大悬挂行程或人体关节活动范围,确保缓冲距离不超过物理极限。若计算出的缓冲距离小于实际地形长度,说明地形过于陡峭,需通过技术动作(如重心后移、提前刹车)弥补几何缓冲的不足。这一计算模型为下坡策略提供了量化依据,避免了盲目依赖经验判断。
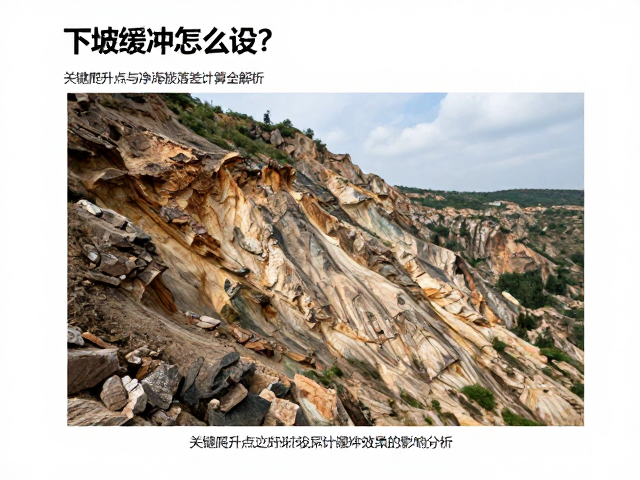
地形细节对缓冲效果的影响分析
地形细节包括路面材质、障碍物分布及表面粗糙度,这些因素会显著改变缓冲效果。松软路面(如沙地、泥地)能提供额外的自然缓冲,减少悬挂系统的负担;硬质路面(如岩石、混凝土)则要求更严密的机械或生物缓冲机制。在计算缓冲参数时,需引入路面阻力系数,该系数反映了路面对载体运动的阻碍作用。高阻力系数路面会降低下坡速度,间接减少冲击力,但可能增加操控难度。
障碍物分布决定了缓冲策略的具体执行方式。连续小障碍物(如碎石)可通过高频微幅震动分散能量,而大型障碍物(如巨石、树根)则需定点避让或特定动作跨越。在分析地形细节时,需识别主要冲击源,评估其对缓冲系统的压力分布。例如,单侧悬挂承受过大载荷可能导致车辆侧倾,需通过重心调整平衡受力。结合地形细节分析,可优化缓冲设置,提升下坡过程的平稳性与安全性。
动态调整与实时反馈机制
下坡过程中的缓冲设置并非一成不变,需根据实时地形变化动态调整。实时反馈机制包括视觉观察、身体感知及设备数据反馈。视觉观察用于预判前方地形变化,提前调整姿态;身体感知通过肌肉张力变化判断冲击力大小,及时做出微调;设备数据(如悬挂压缩行程、加速度计读数)提供客观量化指标,辅助判断缓冲效果。在复杂地形中,三者结合可形成严密的动态调整网络。
动态调整的核心在于平衡稳定性与速度。过分的缓冲可能导致速度损失,过少的缓冲则增加风险。通过实时反馈,可在两者间找到最优平衡点。例如,当检测到悬挂压缩接近极限时,立即减小油门或增加腿部屈曲角度,防止触底;当路面变缓时,可适当释放缓冲,恢复推进效率。这一机制确保了下坡过程的连续性与高效性,是应对多变地形的关键技术手段。