步幅控制的力学基础与效率
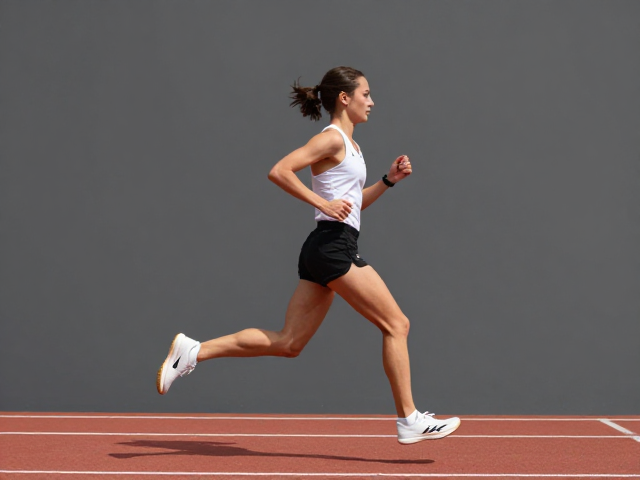
跑步时步幅过大往往伴随着“刹车效应”,即脚部落地点过于靠前,导致重心前移受阻,身体需要消耗额外能量来克服向后的冲击力。这种过度跨步不仅会增加膝关节和髂胫束的压力,还会显著降低跑步的经济性。有效的步幅控制并非要求刻意缩小步伐,而是追求步频与步幅的自然平衡,通常建议将步频维持在170-180次/分钟区间,以此减少脚掌触地时间,让落地点更靠近身体重心正下方。
在技术执行层面,缩短步幅能降低垂直振幅,使身体运动轨迹更加平直。当脚掌在重心投影点附近着地时,肌肉主要像弹簧一样进行等长收缩和弹性势能释放,而非通过强大的向心收缩来推动身体前进。这种力学结构的改变,使得每一跑步的能量利用率更高,能够有效延缓乳酸堆积,为长距离持续奔跑提供稳定的生理基础。
手臂摆动的生物力学作用
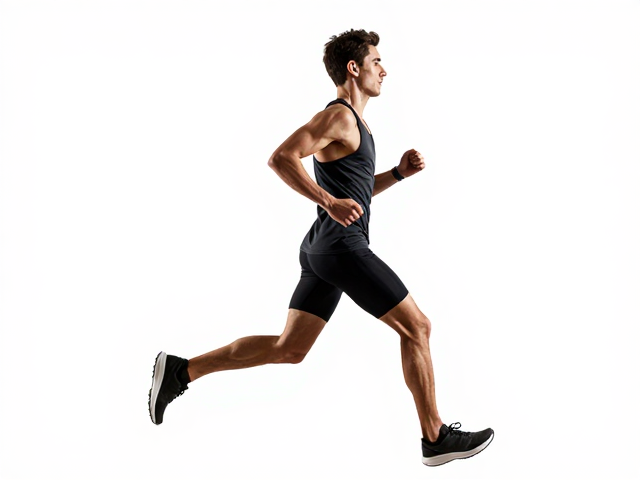
手臂的动作与下肢步伐存在严密的神经耦合关系,摆臂姿势直接影响躯干的稳定性和跑步节奏。自然摆臂要求肘关节保持约90度至100度的弯曲,以肩关节为轴心,前后方向摆动而非左右横摆。这种前后摆动能抵消下肢产生的旋转力矩,防止上半身扭转,从而保持骨盆稳定,减少因核心肌群代偿发力而产生的额外能量损耗。
过度紧张或僵硬的手臂摆动会导致斜方肌和颈部肌肉持续紧绷,进而引发肩颈酸痛,加速疲劳感的产生。放松肩部和手部,想象手中握着一只易碎品,既能保证动作的轻盈,又能通过手臂的自然摆动带动髋关节的转动。这种全身协调的动力链传递,使得跑步动作更加流畅,降低了局部肌肉群的负荷,提升了整体的运动耐力表现。
耐力提升的综合策略
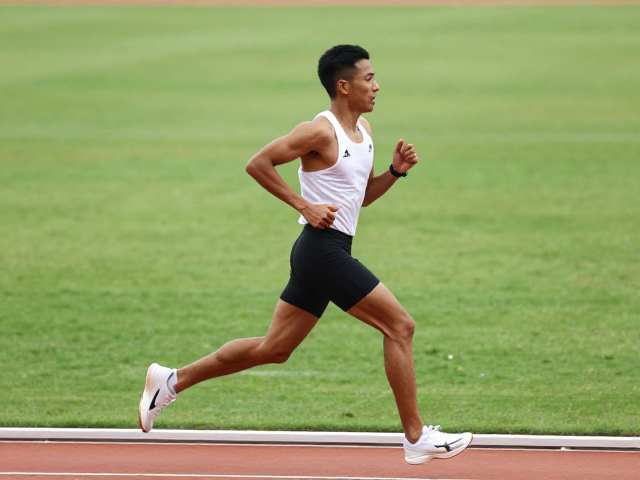
耐力提升依赖于有氧代谢系统的优化,而合理的跑步姿态是激活这一系统的关键。通过控制步幅和摆臂,跑者能够维持在最大摄氧量60%-70%的强度区间,这一区间被称为“有氧耐力区”,能有效促进毛细血管密度增加和线粒体数量增长,从而提升身体利用氧气产生能量的效率。这种生理适应需要长时间、低强度的持续刺激,而非短距离的高强度冲刺。
心理层面的专注同样不可或缺,在跑步过程中关注呼吸节奏与肢体动作的配合,有助于建立身心连接,减少焦虑感。当技术动作成为肌肉记忆后,跑者无需时刻思考动作细节,注意力可更多地分配给环境感知和状态调整。这种自动化执行模式降低了认知负荷,使长距离奔跑变得更加轻松愉悦,进而延长单次跑步的持续时间,逐步构建起强大的有氧耐力基础。